Změna jazyka :
Ovládací systém motoru dryve
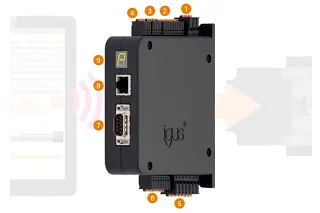
Vyberte, klikněte, ovládejte...
Pohyby, polohy, rychlosti, provozní časy – to vše lze snadno definovat pomocí nového webového řídicího systému igus® pro lineární systémy drylin® E.
- Není třeba montáž žádný software ani aplikaci, rychlé spuštění
- Ovládací systém je možný pomocí chytrého telefonu (prohlížeče), tabletu nebo notebooku
- Jednoduché a intuitivní uživatelské rozhraní, nastavení řídicího systému během několika minut
- Kompatibilní se spoustou průmyslových ovladačů (např. Siemens S7/Beckhoff).
- Pro stejnosměrné motory, motory s elektrickým přepínáním a krokové motory
- Cenově výhodné
Všechny relevantní dokumenty – letáky a technické údaje, nejnovější firmware, návody k obsluze, elektronický datový list CANopen, 2D a 3D výkresy – najdete v obchodě na stránce příslušného produktu v sekci „Ke stažení“.
Testovací jízda ovládacího systému dryve
Pomocí intuitivního rozhraní prohlížeče můžete během několika minut a bez jakýchkoli předchozích znalostí nastavit pojezd, polohy, zrychlení, rychlost a doby pauzy své lineární osy.
Zde si vyzkoušejte uživatelské rozhraní řídicí jednotky motoru pomocí simulované lineární osy. Stejně jako v této simulaci se vaše zadání přenáší přímo, když používáte skutečný ovládací systém. Není třeba provádět samostatný převod.
Je to tak jednoduché: V části „ "“ (Profil pohonu) „Drive profiles“ (Profily pohonu)" můžete nakonfigurovat až osm linií a přiřadit řídicí parametry k lineární ose. V poli „Mode“ nastavte nulový bod pomocí volby „HOM“ nebo absolutní polohu pro pohyb po lineární ose pomocí volby „ABS“. Vyberte cíl zadáním polohy na ose nebo pomocí funkce učení. Zadejte hodnoty zrychlení, rychlosti a zpomalení a v případě potřeby také dobu pauzy. V poli „Další záznam“ zadáte číslo dalšího cestovního profilu.
Další podrobnosti
Logické obvody a napájení zatížení jsou oddělené, aby bylo možné provádět bezpečnostní vypnutí.
Napájení logických obvodů je v rozmezí 12 V až 24 V a napájení zatížení v rozmezí 12 V až 48 V.
Pohyby lze vybírat, spouštět a zastavovat pomocí 10 předdefinovaných vstupů. Díky dvěma koncovým spínačům a vstupu pro povolení může ovládací systém motoru plnit také bezpečnostní funkce.
Informace ze systému řízení motoru lze získat na 5 předdefinovaných výstupech. Ovládací systém motoru hlásí, zda je připraven, zda právě provádí pohyb, zda je v referenčním režimu a zda se vyskytují varování či chyby.
Dva analogové vstupy lze využít např. ke snímání informací o absolutní poloze lineární osy nebo k zadávání rychlostí či poloh. Pomocí „elektronického ručního kolečka“ lze posouvat lineární osu bez změny parametrů.
K motorovému připojení lze připojit stejnosměrné, třífázové EC a dvoufázové krokové motory. V tomto konektoru je rovněž integrováno připojení motorové brzdy.
Pro optimální řízení motoru a specifikace přesné polohy je nutný rotační enkodér. Ovládací systém motoru je navržen pro mnoho různých typů rotačních snímačů s napájecím napětím 5 V.
Detaily ovládacího systému
Videa
Technická data
Jmenovité napětí logického napájení
12–24 VDC
Napájení zatížení při jmenovitém napětí
12–48 V DC
Typy motorů
Dvoufázový bipolární krokový motor (ST), stejnosměrný motor (DC), elektronicky komutovaný motor (EC)
Stálý proud motoru
7A
Vrcholový proud motoru
ST: 10 A, DC: 14 A, EC: 21 A max. 2 sek. v závislosti na frekvenci pohybu
Užitečný výstupní výkon
max. 340 W trvale
Výstupní proud digitálních výstupů
max. 200 mA na výstup
Brzda
24VDC / 1A
Úhlový enkodér
Hallův senzor (dvoupólový nebo třípólový), enkodér (řadič linky RS422 nebo single-ended)
analogová zpětná vazba přes analogové vstupy
Digitální vstupy
10 digitálních vstupů, předdefinovaná funkce, volba NPN nebo PNP, integrované pull-down (PNP) a pull-up (NPN) rezistory, odolné proti zkratu, galvanicky oddělené, 5–24 VDC (externí)
Digitální výstupy
5 digitálních výstupů, předdefinovaná funkce, PNP, integrované pull-down rezistory, odolné proti zkratu, galvanicky oddělené, 5–24 VDC (externí)
Analogové vstupy
2 analogové vstupy, signál ±10 VDC (12 bitů), signál 0–10 VDC (11 bitů), napájení 10 VDC
Rozhraní
CANopen (DS 402), Modbus TCP jako brána (CiA 309), Ethernet, bitové kódování, cyklus/směr
Provozní režimy
Otevřená smyčka s monitorováním polohy nebo bez něj, uzavřená smyčka
Způsoby pojezd
Binární: 32 poloh pojezdu Tipp/Teach: osm poloh pojezdu v kombinaci s externím krokovacím režimem
Krok/směr: externí zadání požadované hodnoty
Označení CE podle směrnice o elektromagnetické kompatibilitě
EN 61000-6-2:2005, EN 61000-6-3:2007
Teplota prostředí
-20 °C až +45 °C
Relativní vlhkost
≤ 90 %, bez kondenzace
Maximální teplota napájecí jednotky
100 °C
Teplota ložiska
-40 °C až +60 °C
Krytí
IP 30
Ochranné funkce
Sledování teploty pohonu, sledování proudu, ochrana proti podpětí a přepětí, detekce chyb kontury, řízení pomocí rotačního enkodéru
Upevnění
Šroubová montáž, montáž na top-hat (DIN) profil
D x Š x V v mm (vč. konektory a montážní prvky)
124 x 31 x 139
Poradenské služby
Rád zodpovím vaše otázky osobne
HENNLICH s.r.o.+420 416 711 333Napsat e-mail
Preprava a konzultace
Osobne:
Pondelí až pátek od 7:00 do 16:00.
Online:
24h